组装说明:电路板部分
这一页讲两块电路板的安装:躯干里的 PDB/IMU 板,和头里叠在一起的 HAT + Orange Pi Zero 3W。舵机、轴承和外壳的装法和 Microduck 原版一样,按打印件装就行。要用的零件见物料清单。
照片里是一只 HD-1910(2S)版的鸭子;HL-2915(3S)版的板子装法相同,只是舵机线多了 3 根转接线(板子附带)。
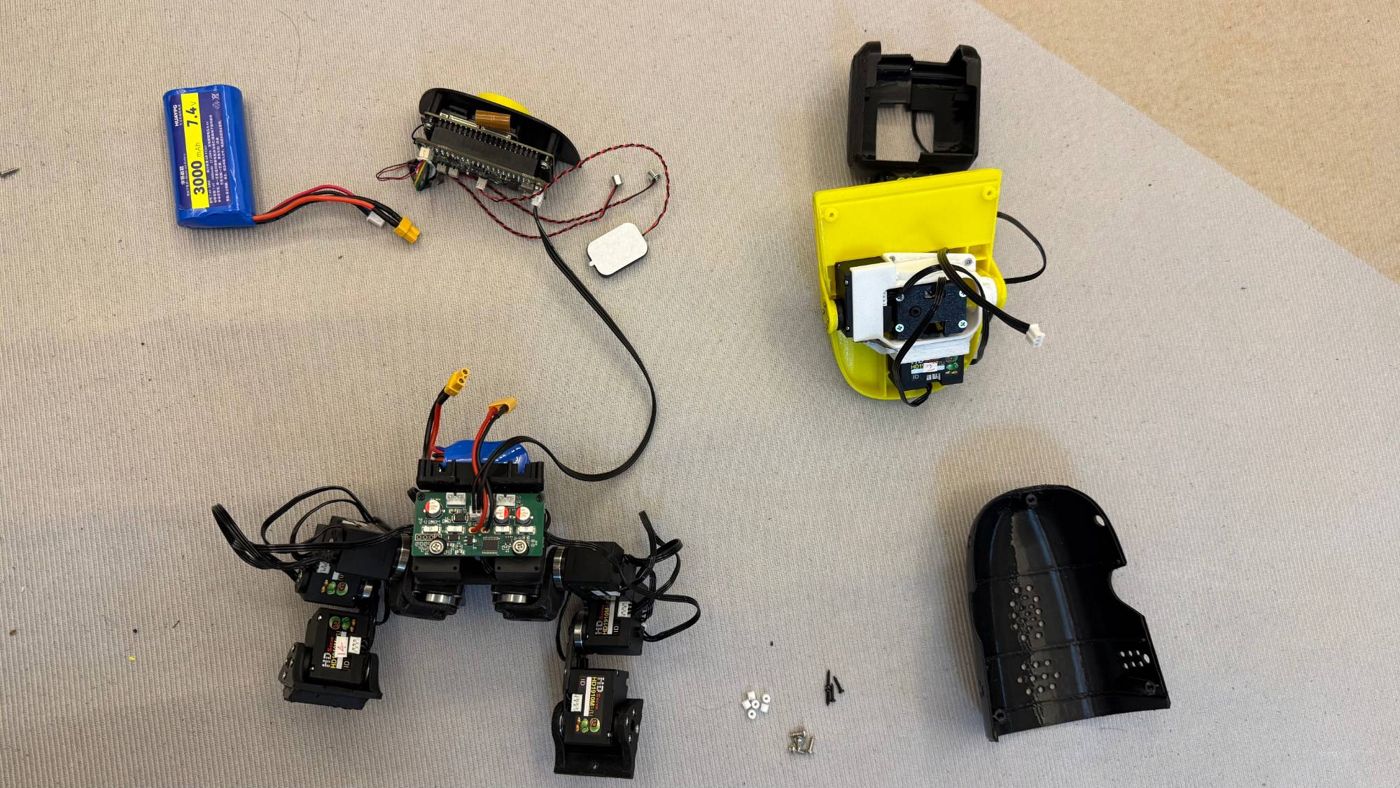
要准备的零件
| 零件 | 数量 | 用在哪 |
|---|---|---|
| 2.6 × 8 × 6 自攻螺丝(镀镍十字圆头带垫,螺纹 2.6 mm、长 8 mm、头 6 mm) | 2 | PDB 的两个大孔,配硅胶减震圈 |
| M1.8 × 8 自攻螺丝(十字圆头) | 2 | PDB 的两个小孔,背面垫白色 3D 打印垫圈 |
| 硅胶减震圈,M3 规格:内径 3 mm、外径 7 mm、厚 2 mm | 2 | 套在 PDB 的两个大孔里,减震 |
| 白色 3D 打印垫圈 / 垫柱 | 若干 | PDB 两个小孔背面的垫圈;头里撑住 Orange Pi 和 HAT 的垫柱 |
| HAT ↔ PDB 的 PH2.0 3P 同向线 | 1 | 要自己买:两头都是 PH2.0 3P,同向(1 对 1) |
| PH1.25 ↔ AMP2.0 3P 同向转接线(HL-2915 版) | 3 | 板子附带 |
硅胶减震圈在淘宝搜“穿越机飞控减震圈 硅胶隔离垫片”,选 M3 的就是。
PDB/IMU 板:装在躯干里
PDB 板装在躯干顶上,压在左右两只髋部舵机的上面。电池从板子下面的电池托盘引出,通过 XT30 插头接到板子上。
- 先把舵机线接好再装板子。 板子装上后,下面的插座就不好够到了。左腿、右腿各一路舵机线接 PDB 两侧的插座,头部那一路接 HAT 的线也从这块板子出去。
- 4 个安装孔对准下面的孔位。 板子上有两个大孔、两个小孔:
- 两个大孔:先套上硅胶减震圈,再拧 2.6 × 8 × 6 的自攻螺丝。
- 两个小孔:板子背面垫一个白色的 3D 打印垫圈,再拧 M1.8 × 8 的自攻螺丝。
- 螺丝拧到贴紧就停。 硅胶圈要留一点弹性才能减震,拧太紧会压死它,还可能把打印件的孔拧滑。
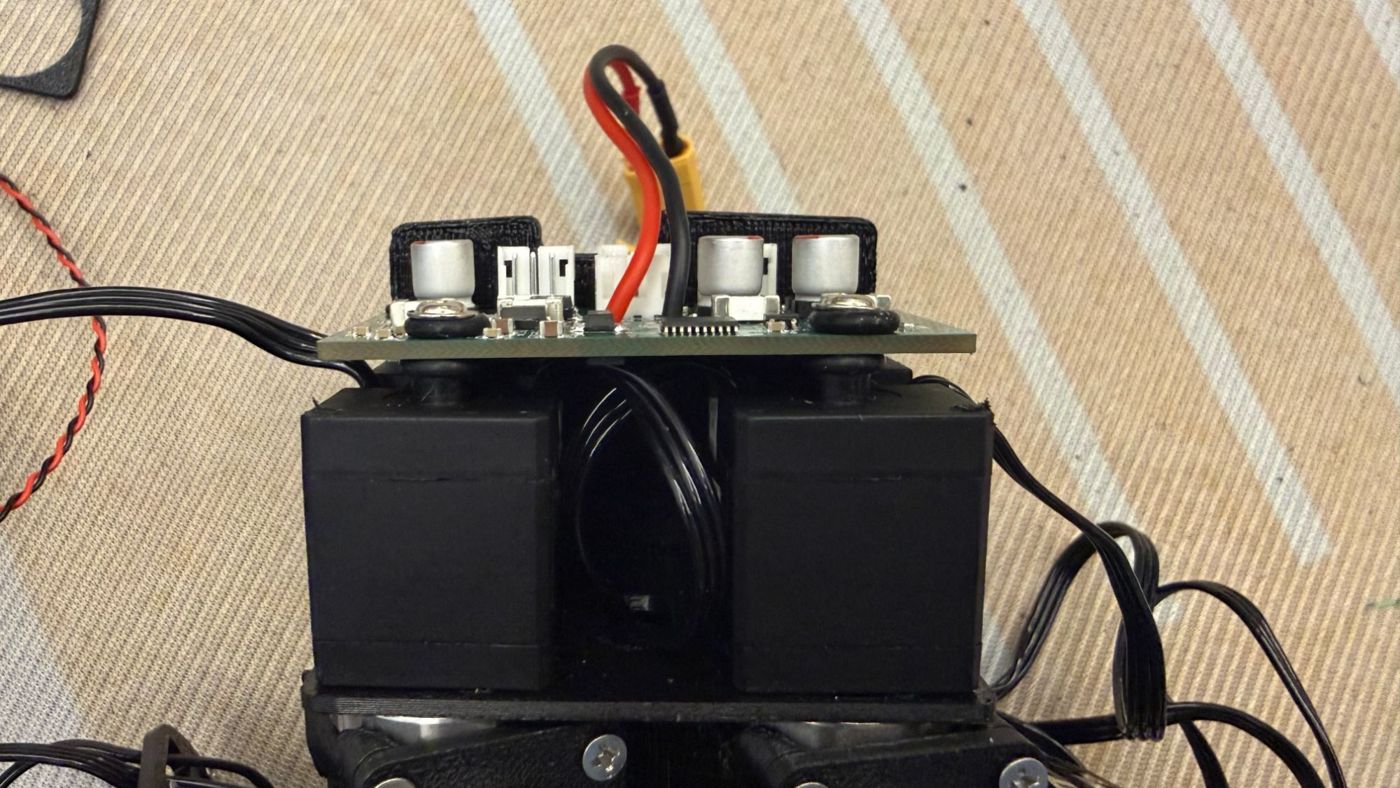
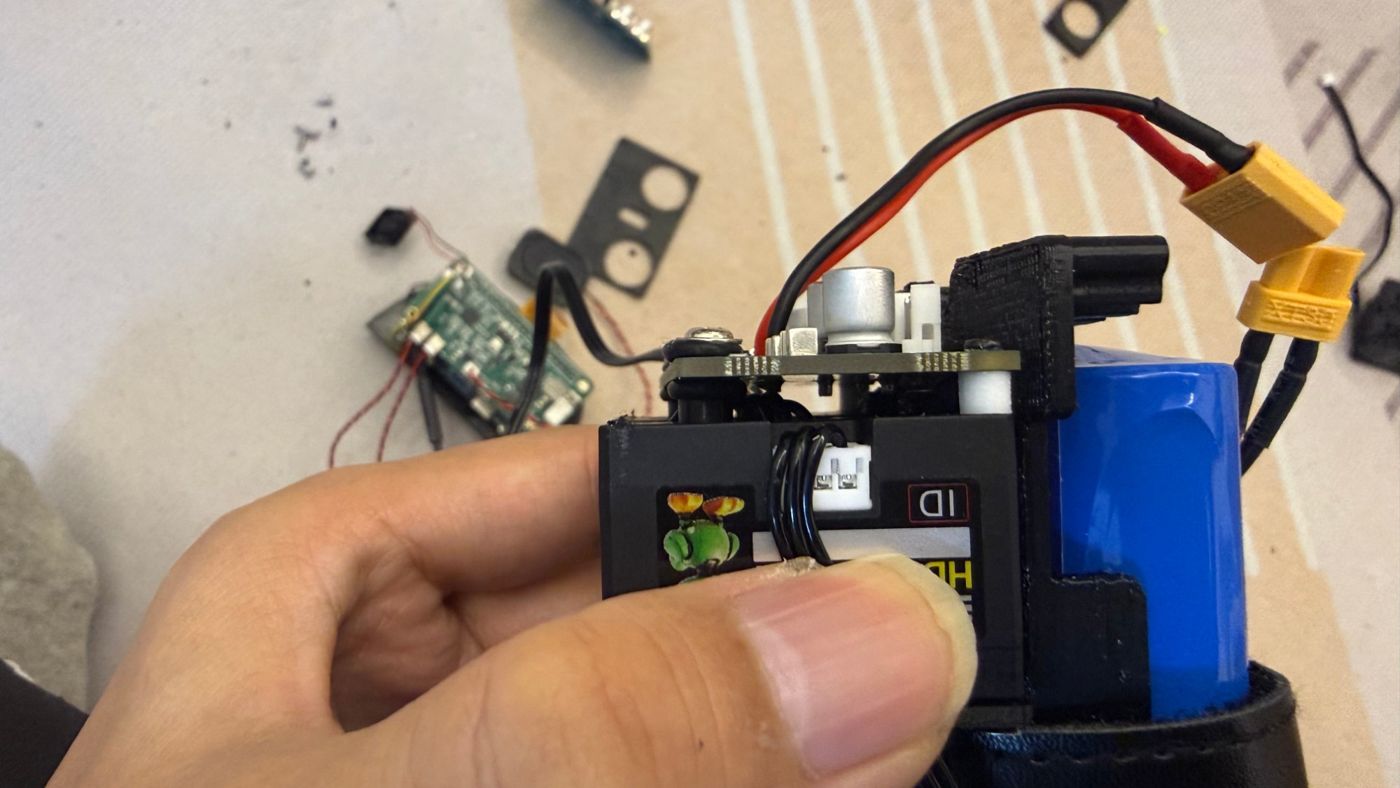
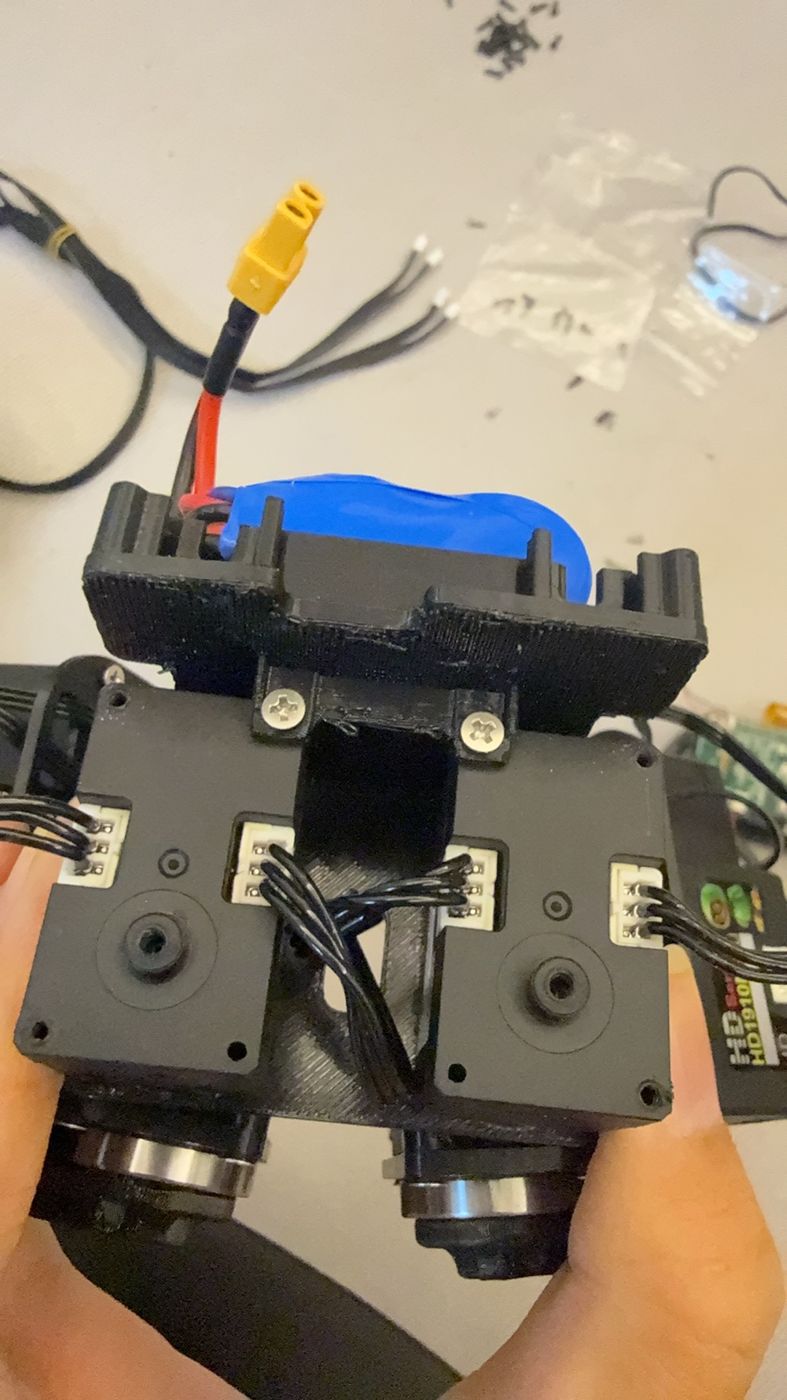
PDB 上还有 IMU,它的朝向决定姿态解算对不对:板子按照片的方向装,别装反、别转 90°。IMU 固件可以用工作台的「IMU 固件」页烧(见新手教程)。
HAT + Orange Pi:装在头里
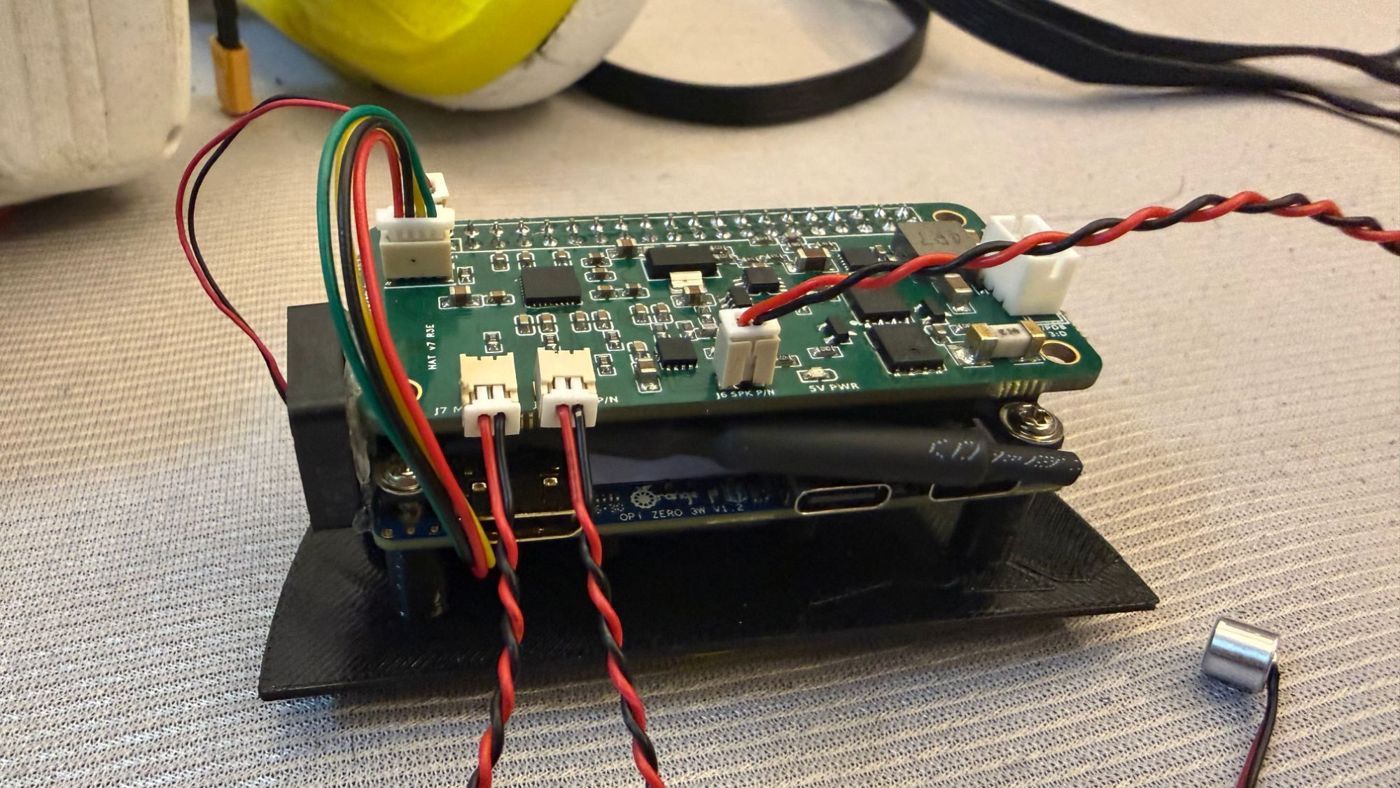
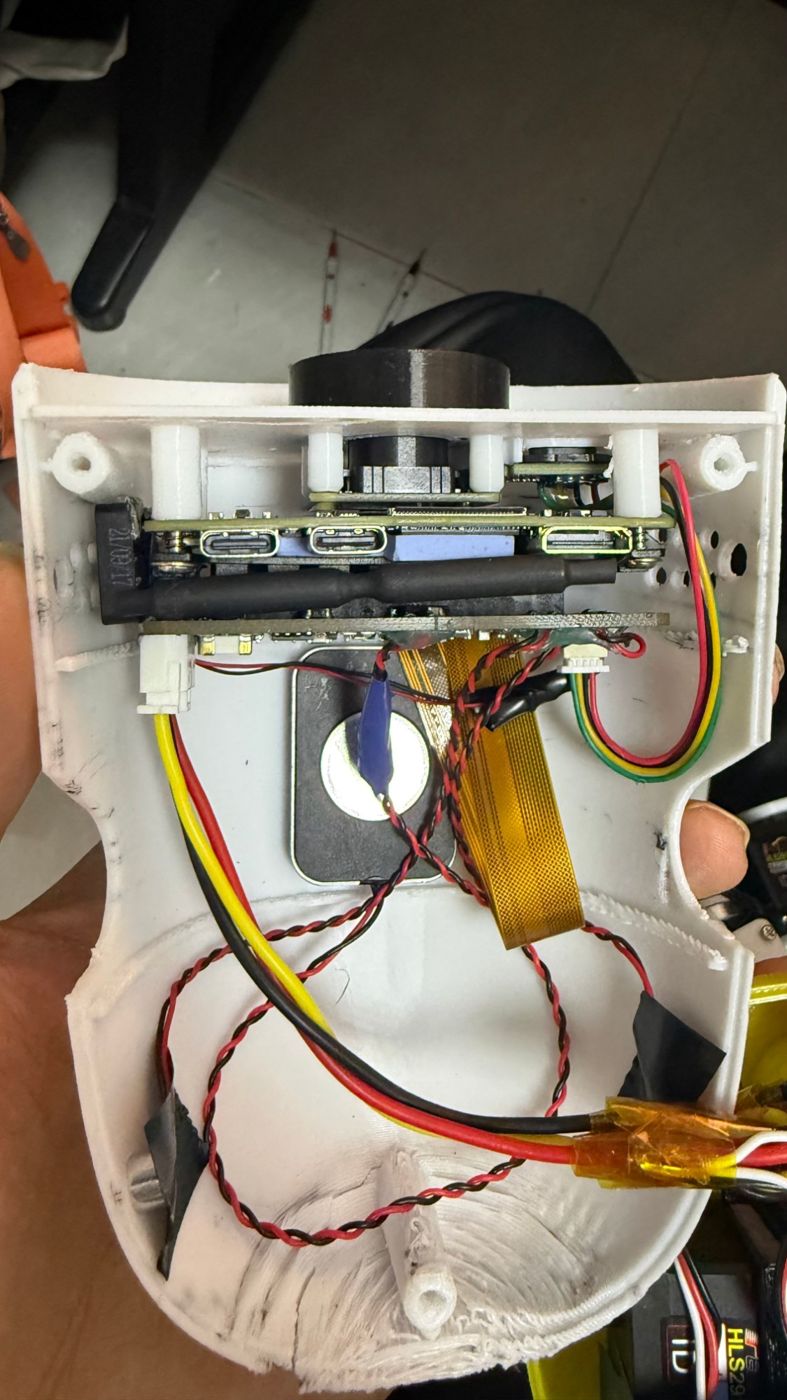
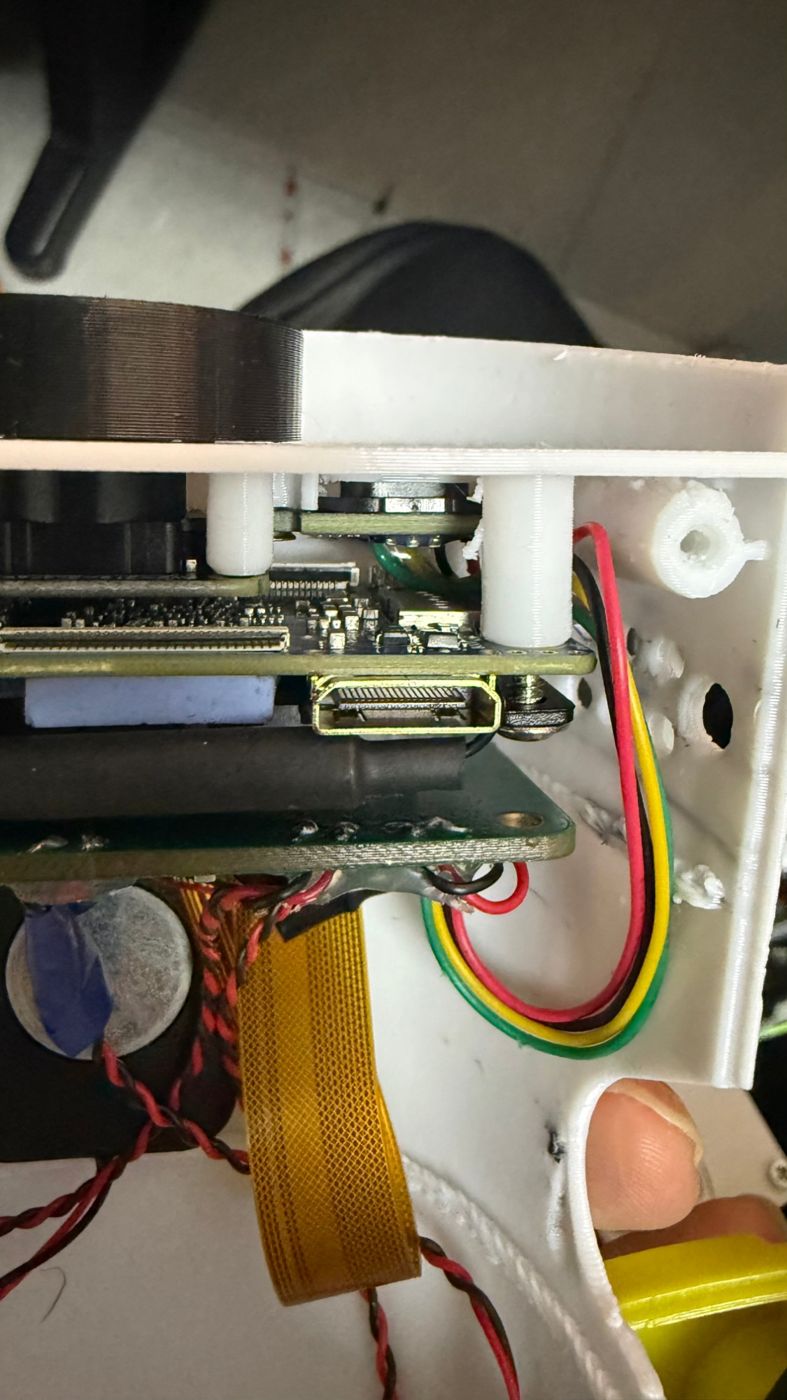
HAT 叠在 Orange Pi Zero 3W 上,两块板一起装在脸部(face_part)里面,摄像头和 ToF 也装在脸上。
先认 HAT 上的插座(编号对应下面照片里的标记,丝印都印在板子上):
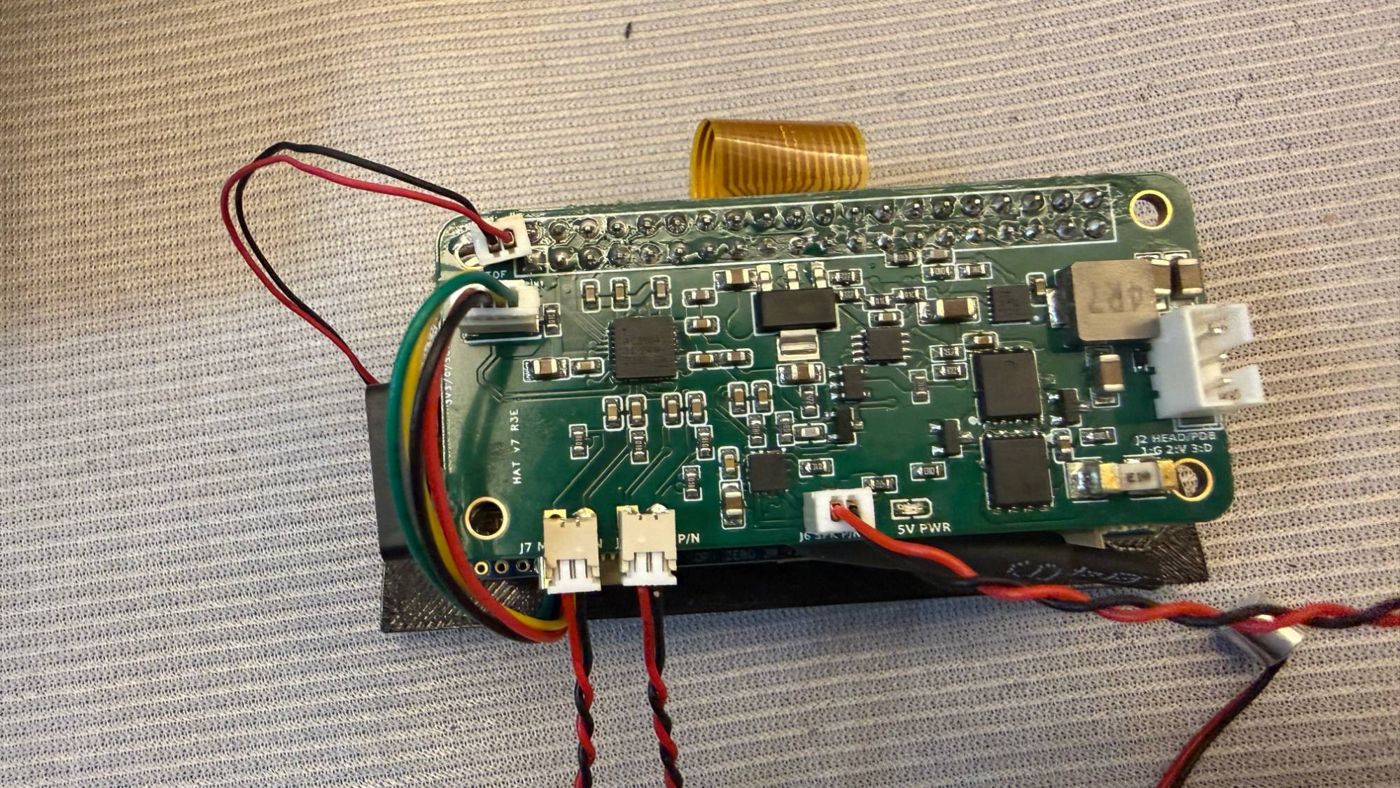 123456
| 编号 | 位置 / 丝印 | 接什么 |
|---|---|---|
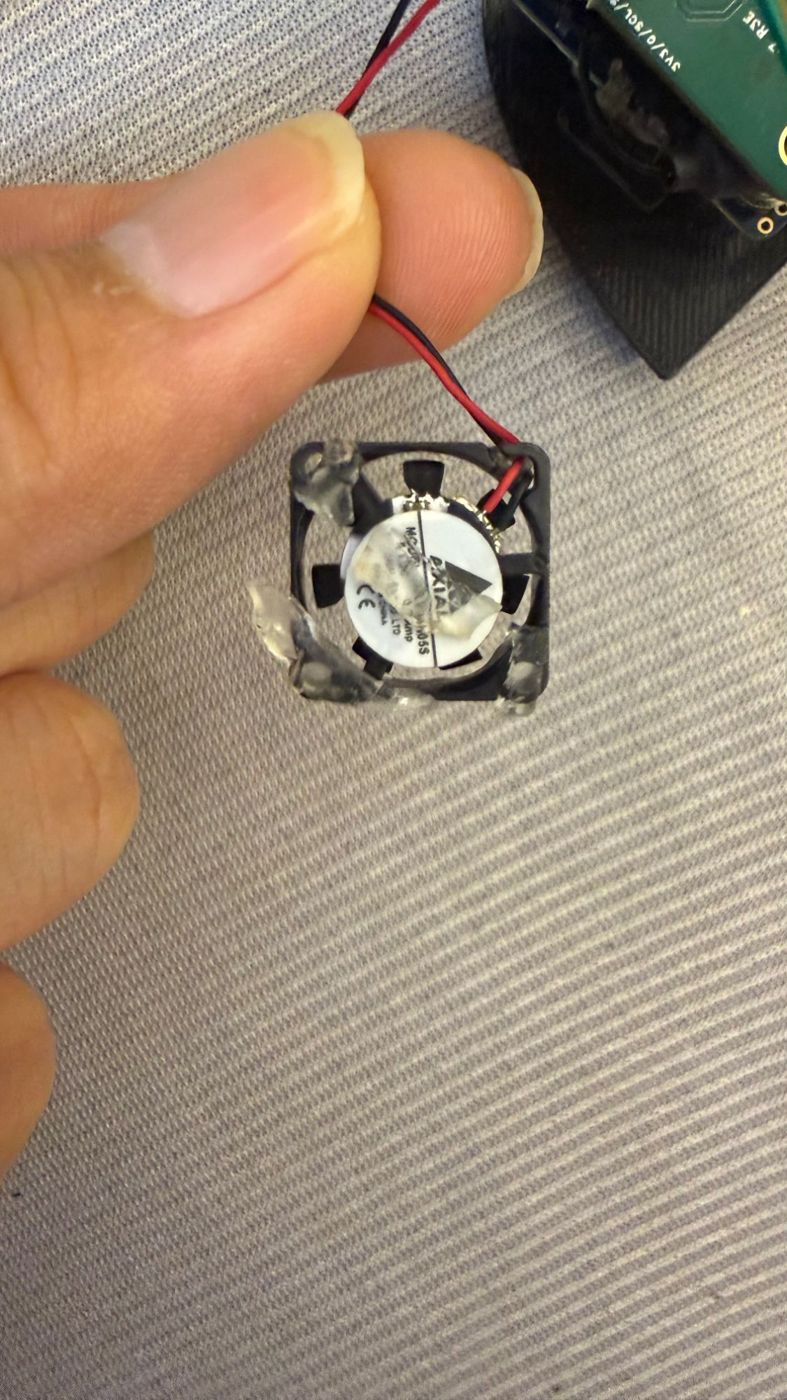
| 1 | 左上角的 2P 小插座 | 散热小风扇 |
| 2 | 左上,丝印 TOF(4P) | 8 × 8 ToF 模块(3V3 / GND / SCL / SDA) |
| 3 | 下排左边,J7 MIC | 左麦克风 |
| 4 | 下排中间,J8 MIC P/N | 右麦克风 |
| 5 | 下排右边,J6 SPK P/N | 喇叭 |
| 6 | 右边白色 3P,J2 HEAD/PDB(1 G · 2 V · 3 D) | 接 PDB 的那根 PH2.0 3P 同向线:GND、电池、总线数据。GND 和 DATA 别接反,接反了每只舵机都会回 ff ff 00 |
| — | 5V PWR(J6 右边) | 指示灯:HAT 的 5 V 有电时亮 |
散热小风扇。 Orange Pi 旁边贴一个小风扇帮它散热,用热熔胶固定在板子侧面就行,线插 HAT 左上角的风扇座(上面照片的 1 号)。
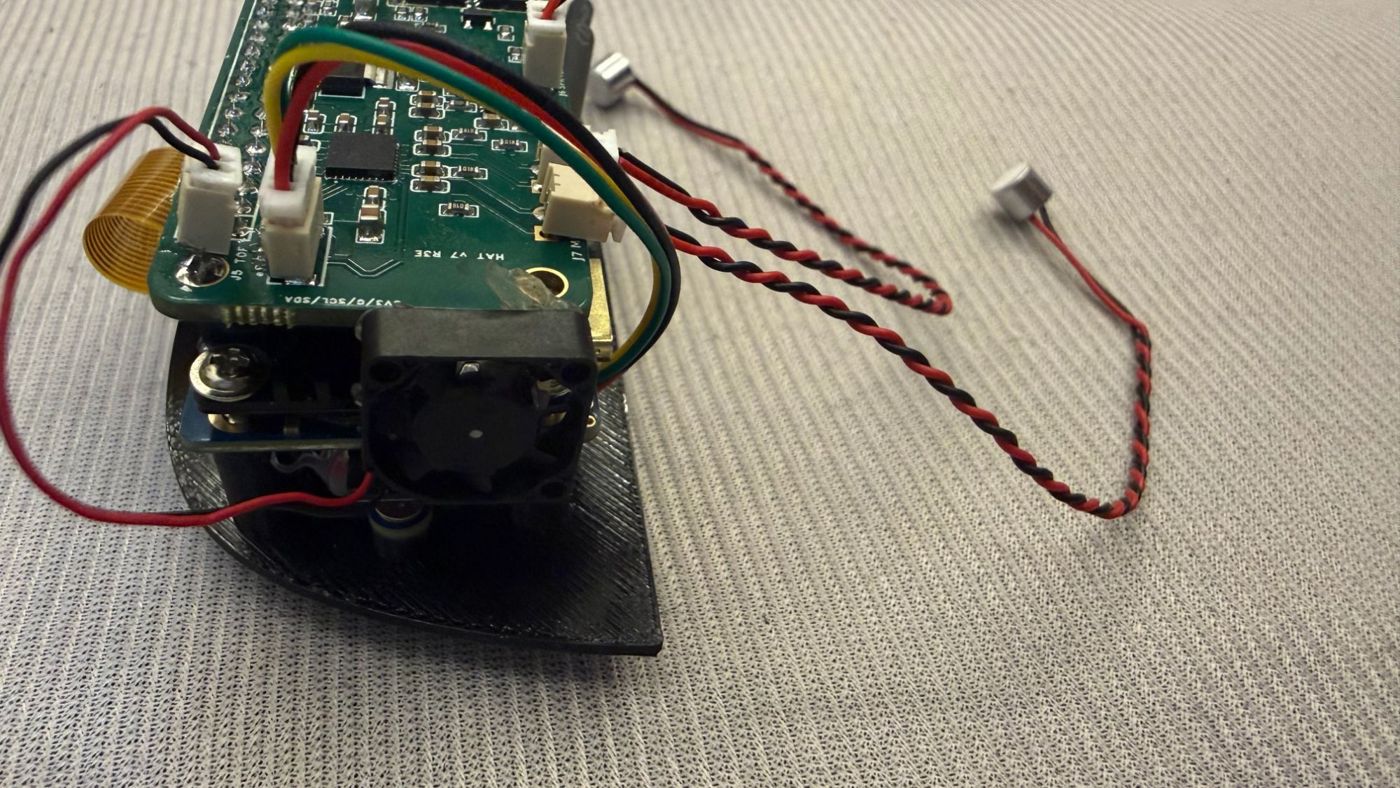
装进头里。 两块板用白色的 3D 打印垫柱撑在脸部里面,排线朝下走:摄像头的 FPC 排线、麦克风和喇叭线、去 PDB 的 3P 线,都从板子下面绕出去。整理线的时候留一点余量,头要能左右转、上下点,线不能被扯紧。
装完之后
- 通电前再看一遍:J2 那根线的 GND / DATA 没接反,电池节数和舵机型号对得上(HL-2915 用 3S,HD-1910 用 2S)。
- 接上电池,HAT 上的 5V PWR 灯应该亮,Orange Pi 开始启动。
- 接着照新手教程烧卡、开机,用工作台的「整机测试」把舵机总线、IMU、麦克风、喇叭、ToF、摄像头都测一遍。