🦆 运动
强化学习策略按我们的舵机重新训练:走路、摔倒后站起、坐下 / 站起。50 Hz 控制,摔倒、过热、低电量、失联都会自动保护。
开源 · 可复刻 · 全部跑在机器人身上
一只能走能跑、听得懂名字、会自己找事做的小机器鸭。
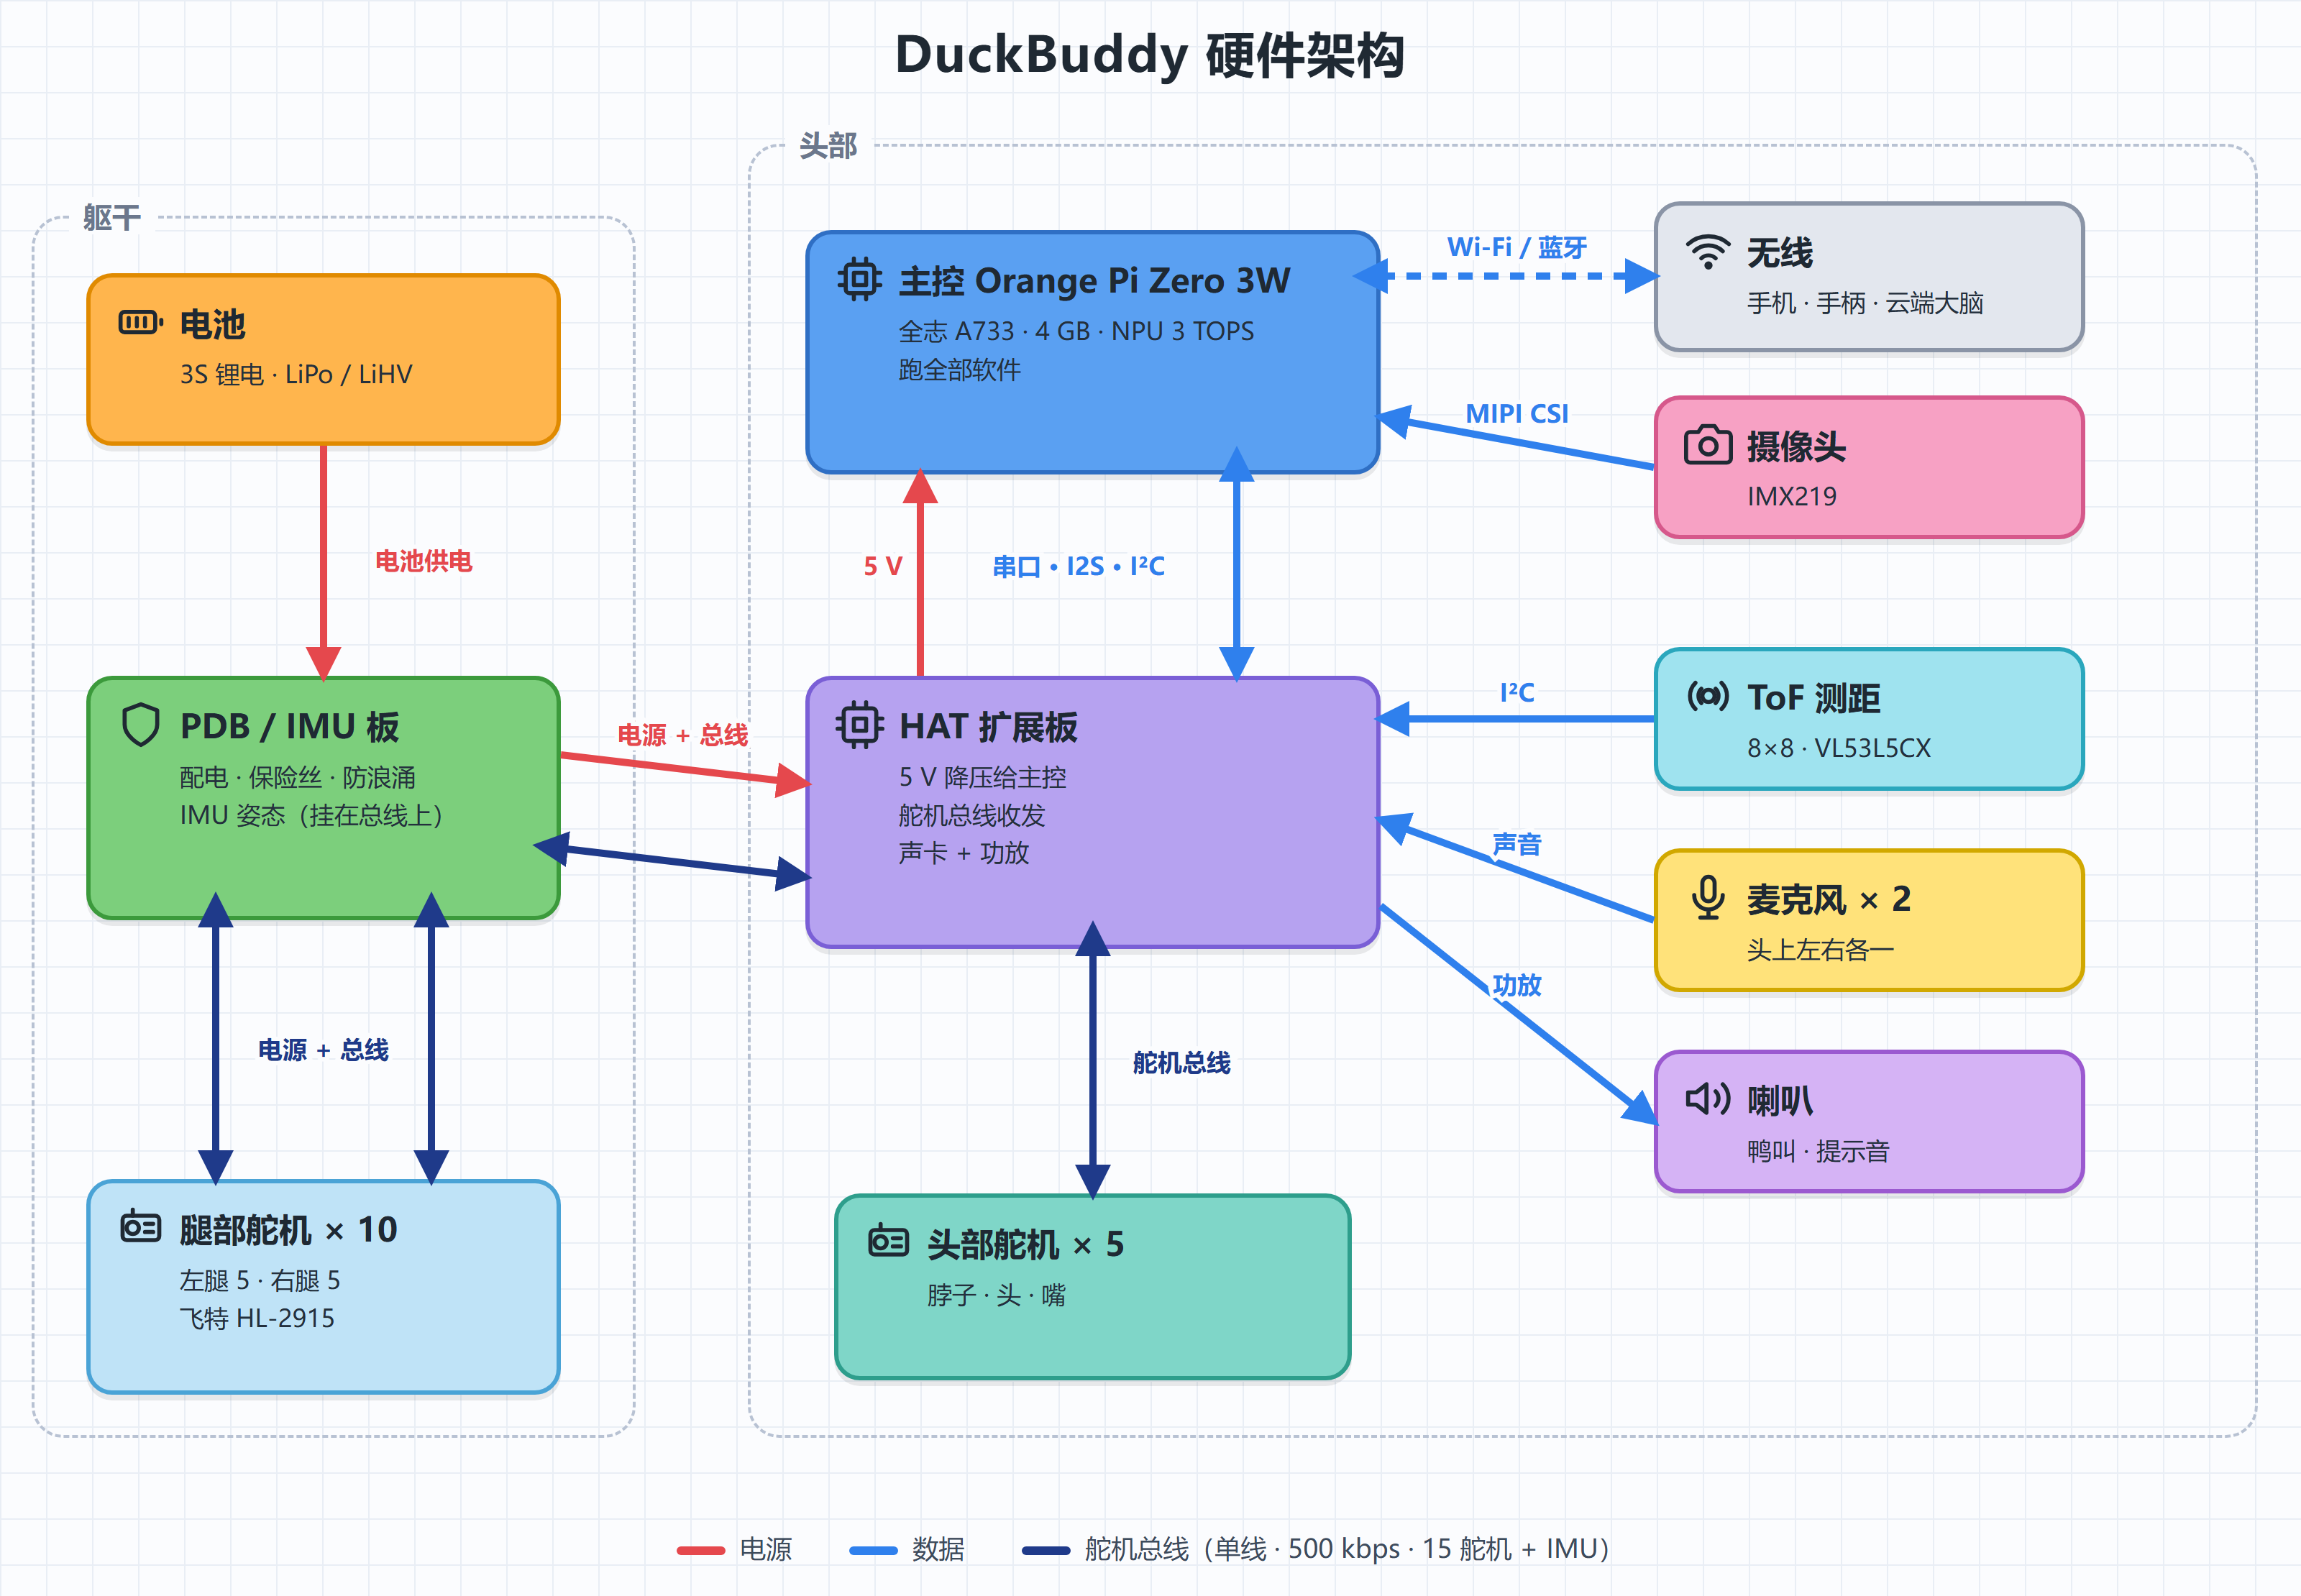
约 25 cm 高,15 个舵机,Orange Pi Zero 3W 主控。运动、感知、语音和生命层都在它自己身上运行,不依赖手机或云端。
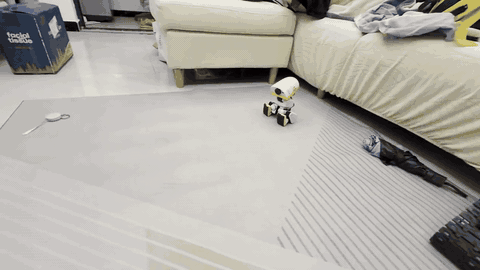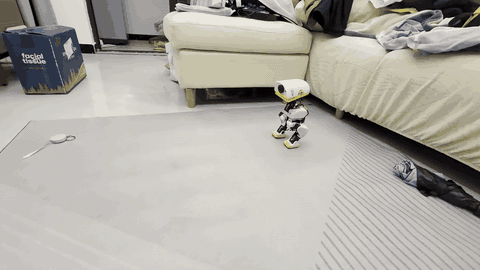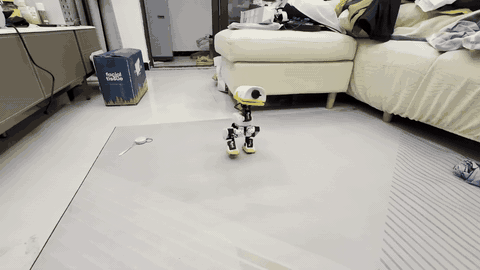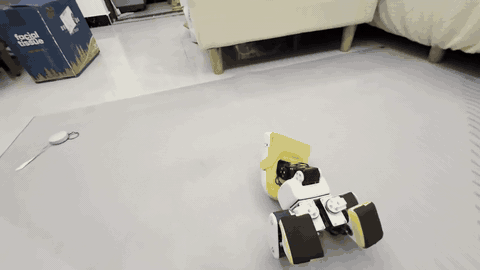
强化学习策略按我们的舵机重新训练:走路、摔倒后站起、坐下 / 站起。50 Hz 控制,摔倒、过热、低电量、失联都会自动保护。
离线语音识别,带降噪和人声检测。头上两个麦克风能判断声音从哪边来,叫它一声,它会转头看你。
看人脸、注意到动的东西,自然地转头去看;举起手机的 WiFi 二维码,它就能连上网。
有需求和情绪,会累、会休息,会照顾自己的舵机温度。用“鸭语”回应你;名字和性格写在一个文件里,换一份就是另一只鸭子。
15 只飞特 HL-2915 舵机 + 3S 锂电池。走路、起立、坐下都已训练好,是目前的主力版本。
15 只飞特 HD-1910 舵机 + 2S 锂电池。舵机更便宜,能走路,坐下的动作还在训练。系统里一条 duck-model hd1910 就能切换。
-r3 镜像预装配对服务。开机后约 90 秒内,把兼容手柄切到 Xbox 模式并让指示灯快闪,鸭子会尝试自动配对。这个过程无需 Wi‑Fi、SSH 或键盘。配对后,按 Home 键回连。
自动配对和重启回连仍待实机验证。
Orange Pi Zero 3W 用的 DuckBuddy 系统(Debian trixie,约 9.5 GB),附带 .sha256 校验文件。网盘里另有一份 Orange Pi 官方原版镜像;照教程做的话,烧 DuckBuddy 镜像就行。
百度网盘下载 提取码 nway
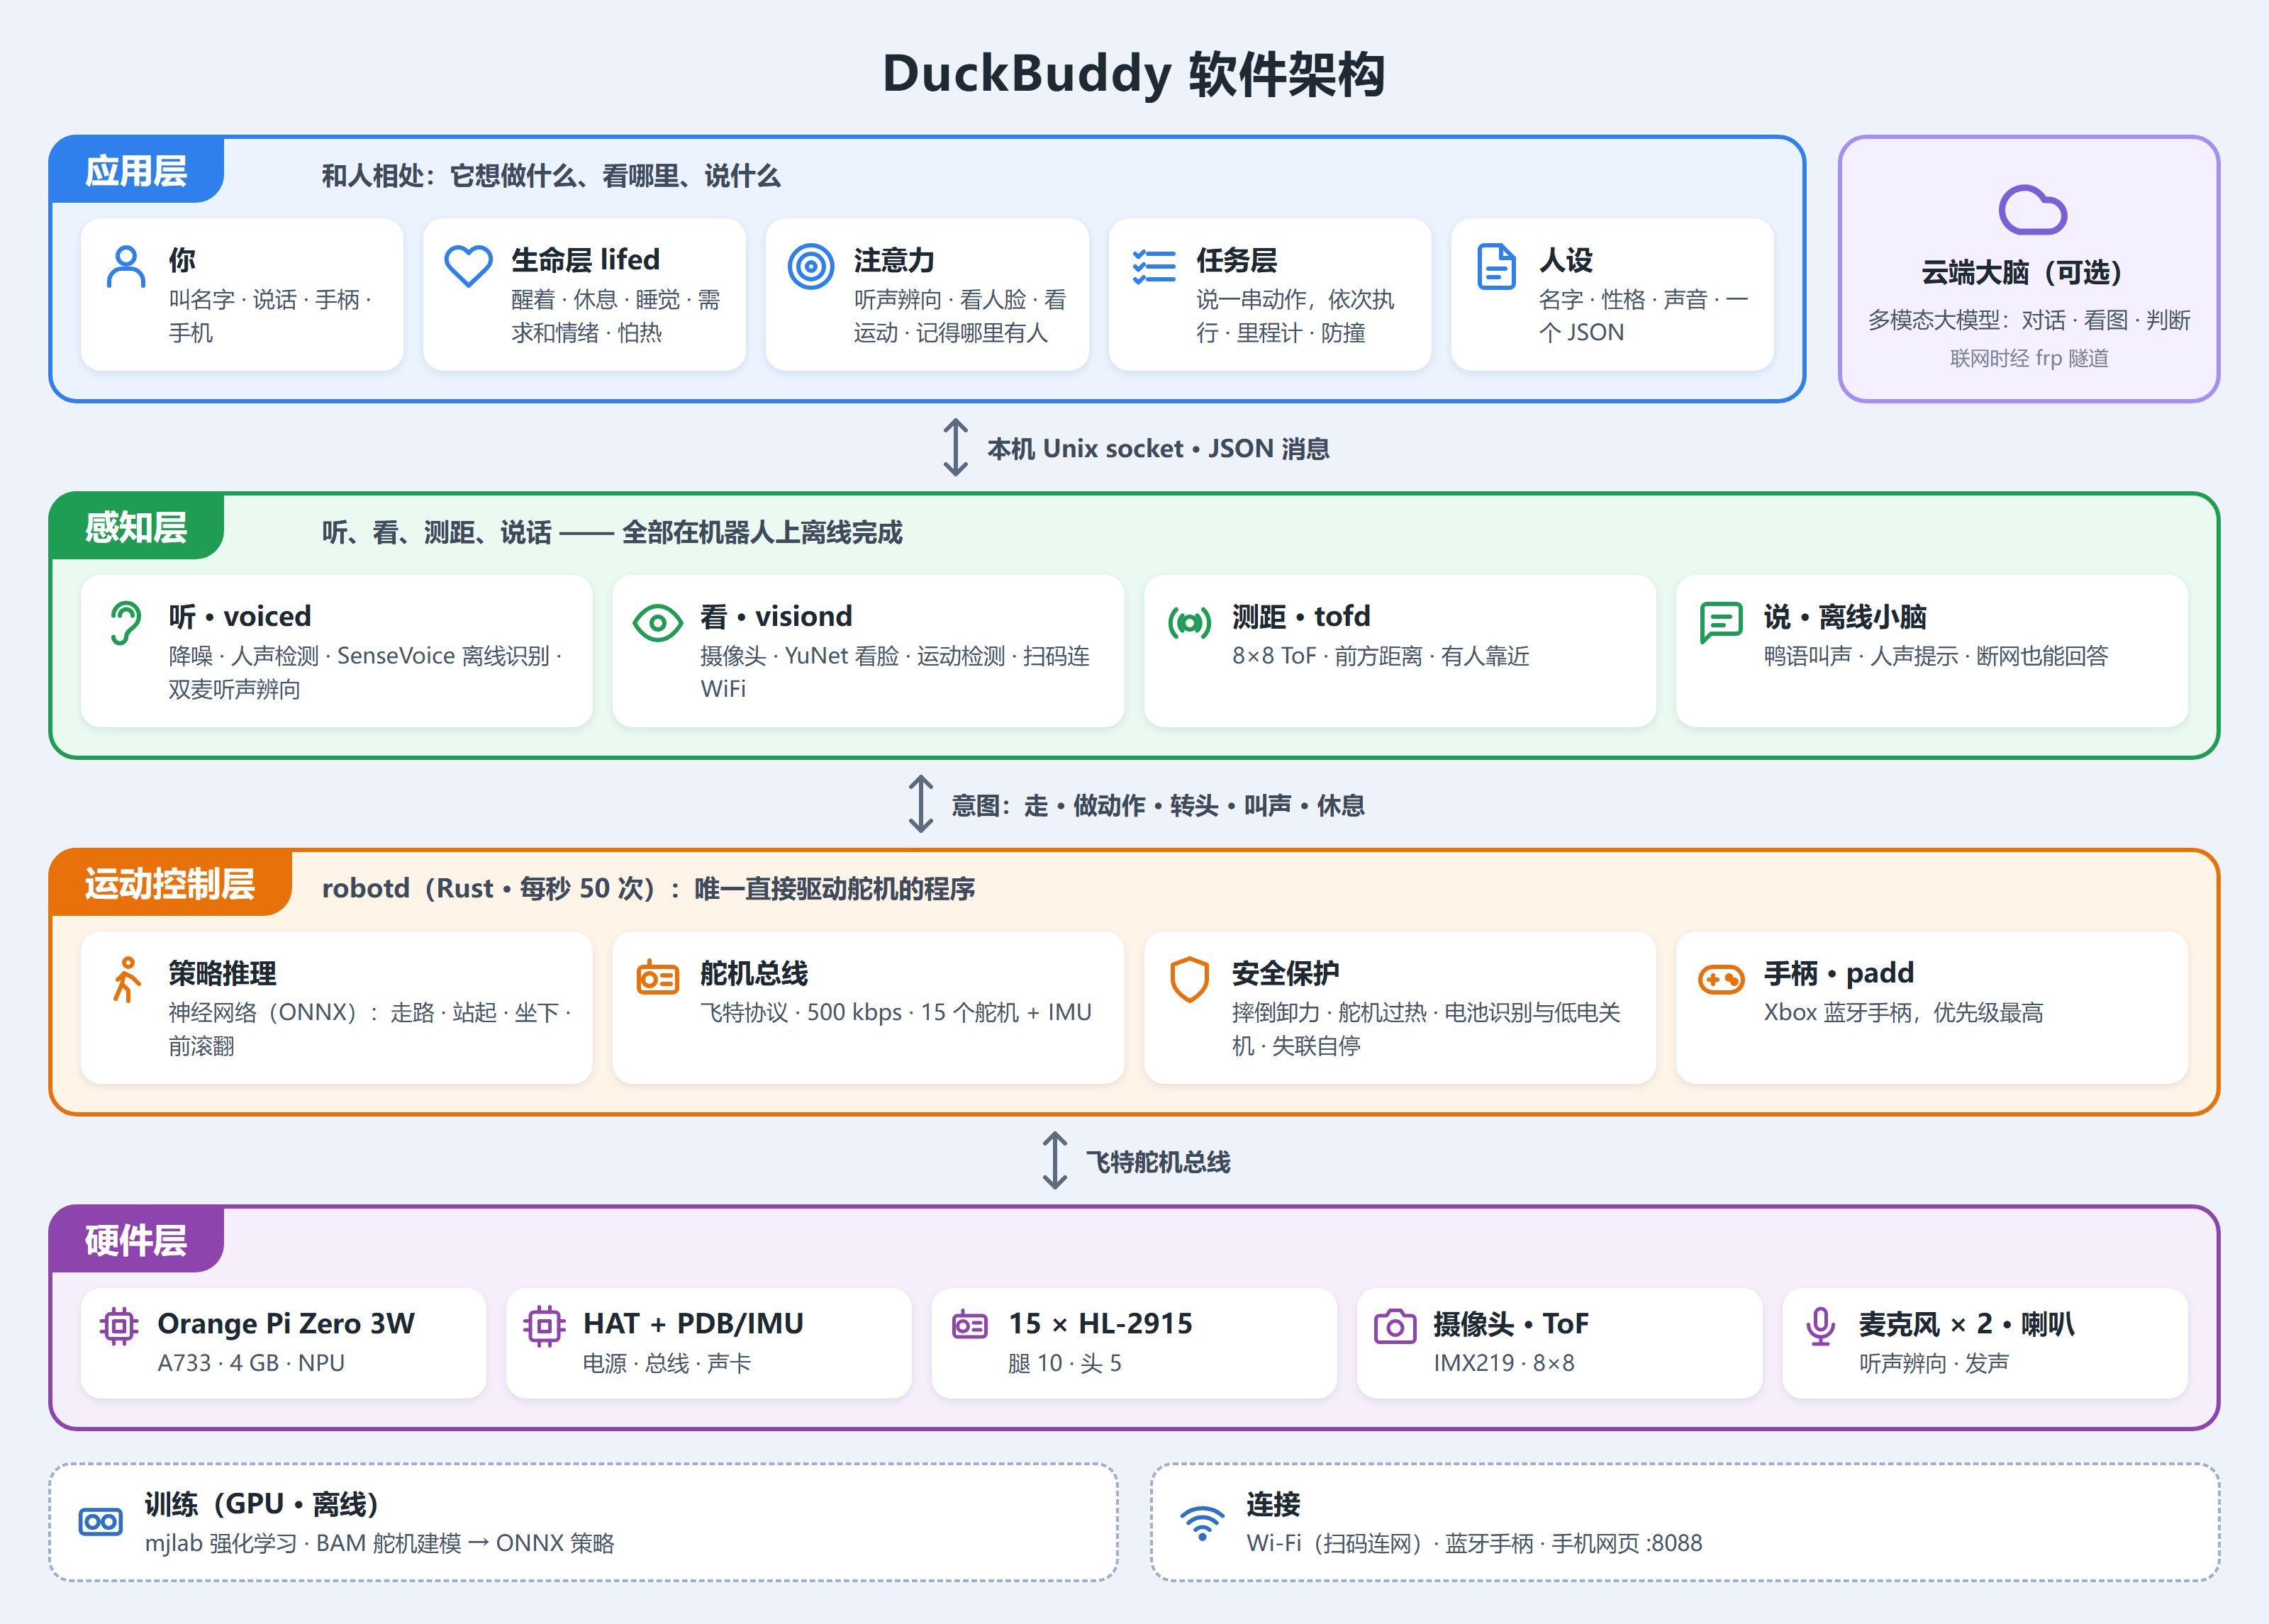
感知(声音、视觉、距离)把事件交给生命层 lifed;lifed 决定看哪里、做什么、说什么,再交给唯一直接驱动舵机的 robotd。所有服务都在 Orange Pi 上独立运行。
玩法、组装、调试、训练,都欢迎进群聊。需要焊好的扩展板,也可以在群里联系。
群二维码每周更新;过期了请在 GitHub 提 Issue,我们会尽快换新的。